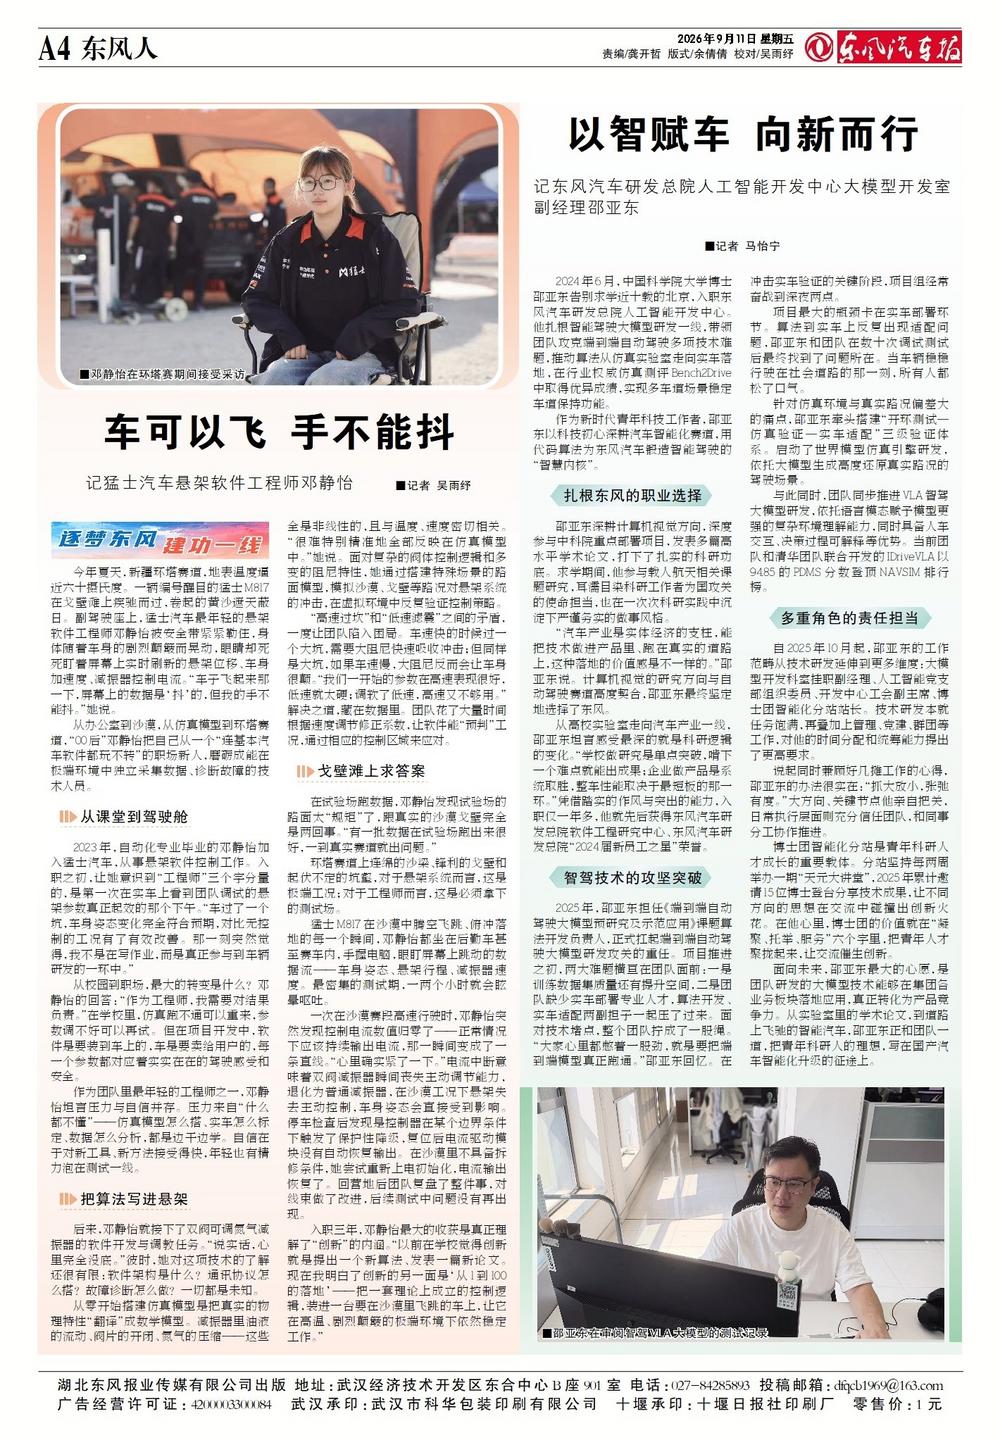
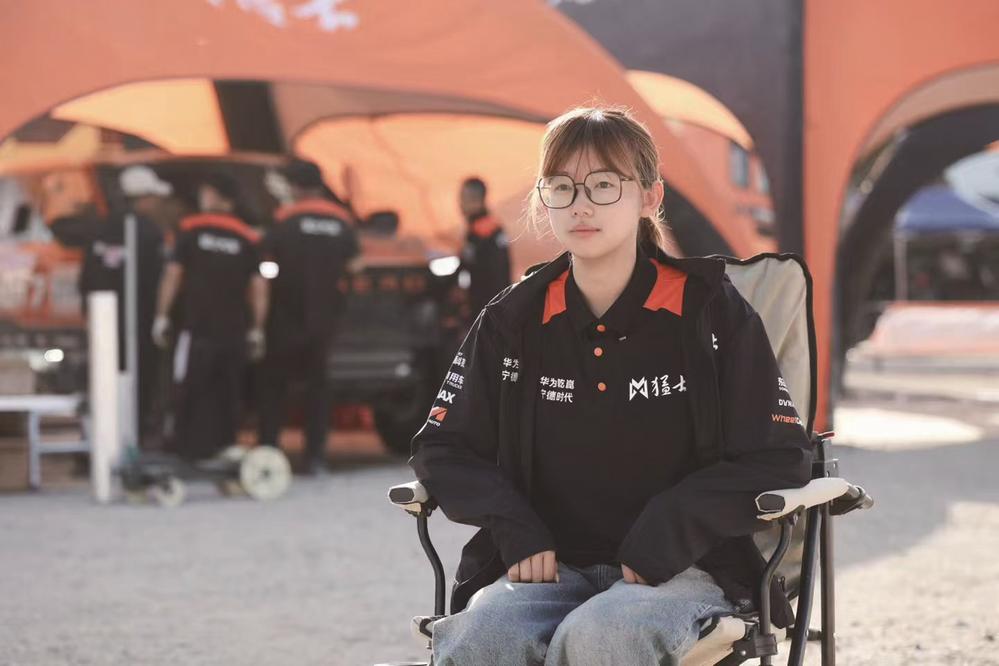
■邓静怡在环塔赛期间接受采访
■记者 吴雨纾
今年夏天,新疆环塔赛道,地表温度逼近六十摄氏度。一辆编号醒目的猛士M817在戈壁滩上疾驰而过,卷起的黄沙遮天蔽日。副驾驶座上,猛士汽车最年轻的悬架软件工程师邓静怡被安全带紧紧勒住,身体随着车身的剧烈颠簸而晃动,眼睛却死死盯着屏幕上实时刷新的悬架位移、车身加速度、减振器控制电流。“车子飞起来那一下,屏幕上的数据是‘抖’的,但我的手不能抖。”她说。
从办公室到沙漠,从仿真模型到环塔赛道,“00后”邓静怡把自己从一个“连基本汽车软件都玩不转”的职场新人,磨砺成能在极端环境中独立采集数据、诊断故障的技术人员。
从课堂到驾驶舱
2023年,自动化专业毕业的邓静怡加入猛士汽车,从事悬架软件控制工作。入职之初,让她意识到“工程师”三个字分量的,是第一次在实车上看到团队调试的悬架参数真正起效的那个下午。“车过了一个坑,车身姿态变化完全符合预期,对比无控制的工况有了有效改善。那一刻突然觉得,我不是在写作业,而是真正参与到车辆研发的一环中。”
从校园到职场,最大的转变是什么?邓静怡的回答:“作为工程师,我需要对结果负责。”在学校里,仿真跑不通可以重来,参数调不好可以再试。但在项目开发中,软件是要装到车上的,车是要卖给用户的,每一个参数都对应着实实在在的驾驶感受和安全。
作为团队里最年轻的工程师之一,邓静怡坦言压力与自信并存。压力来自“什么都不懂”——仿真模型怎么搭、实车怎么标定、数据怎么分析,都是边干边学。自信在于对新工具、新方法接受得快,年轻也有精力泡在测试一线。
把算法写进悬架
后来,邓静怡就接下了双阀可调氮气减振器的软件开发与调教任务。“说实话,心里完全没底。”彼时,她对这项技术的了解还很有限:软件架构是什么?通讯协议怎么搭?故障诊断怎么做?一切都是未知。
从零开始搭建仿真模型是把真实的物理特性“翻译”成数学模型。减振器里油液的流动、阀片的开闭、氮气的压缩——这些全是非线性的,且与温度、速度密切相关。“很难特别精准地全部反映在仿真模型中。”她说。面对复杂的阀体控制逻辑和多变的阻尼特性,她通过搭建特殊场景的路面模型,模拟沙漠、戈壁等路况对悬架系统的冲击,在虚拟环境中反复验证控制策略。
“高速过坎”和“低速滤震”之间的矛盾,一度让团队陷入困局。车速快的时候过一个大坑,需要大阻尼快速吸收冲击;但同样是大坑,如果车速慢,大阻尼反而会让车身很颠。“我们一开始的参数在高速表现很好,低速就太硬;调软了低速,高速又不够用。”解决之道,藏在数据里。团队花了大量时间根据速度调节修正系数,让软件能“预判”工况,通过相应的控制区域来应对。
戈壁滩上求答案
在试验场跑数据,邓静怡发现试验场的路面太“规矩”了,跟真实的沙漠戈壁完全是两回事。“有一批数据在试验场跑出来很好,一到真实赛道就出问题。”
环塔赛道上连绵的沙梁、锋利的戈壁和起伏不定的坑壑,对于悬架系统而言,这是极端工况;对于工程师而言,这是必须拿下的测试场。
猛士M817在沙漠中腾空飞跳、俯冲落地的每一个瞬间,邓静怡都坐在后勤车甚至赛车内,手握电脑,眼盯屏幕上跳动的数据流——车身姿态、悬架行程、减振器速度。最密集的测试期,一两个小时就会眩晕呕吐。
一次在沙漠赛段高速行驶时,邓静怡突然发现控制电流数值归零了——正常情况下应该持续输出电流,那一瞬间变成了一条直线。“心里确实紧了一下。”电流中断意味着双阀减振器瞬间丧失主动调节能力,退化为普通减振器,在沙漠工况下悬架失去主动控制,车身姿态会直接受到影响。停车检查后发现是控制器在某个边界条件下触发了保护性降级,复位后电流驱动模块没有自动恢复输出。在沙漠里不具备拆修条件,她尝试重新上电初始化,电流输出恢复了。回营地后团队复盘了整件事,对线束做了改进,后续测试中问题没有再出现。
入职三年,邓静怡最大的收获是真正理解了“创新”的内涵。“以前在学校觉得创新就是提出一个新算法、发表一篇新论文。现在我明白了创新的另一面是‘从1到100的落地’——把一套理论上成立的控制逻辑,装进一台要在沙漠里飞跳的车上,让它在高温、剧烈颠簸的极端环境下依然稳定工作。”